当RK3576的强劲“大脑”(四核A72+四核A53)与强大的GPU、VPU、NPU加速模块相遇,一场高性价比的机器人开发革命正在悄然发生。我们成功将完整的Ubuntu 22.04与ROS2 Humble生态系统,完美移植到了这颗国产芯片上。一个稳定、全功能的机器人软件开发平台已经就绪,现在就来一起探索它的强大魅力!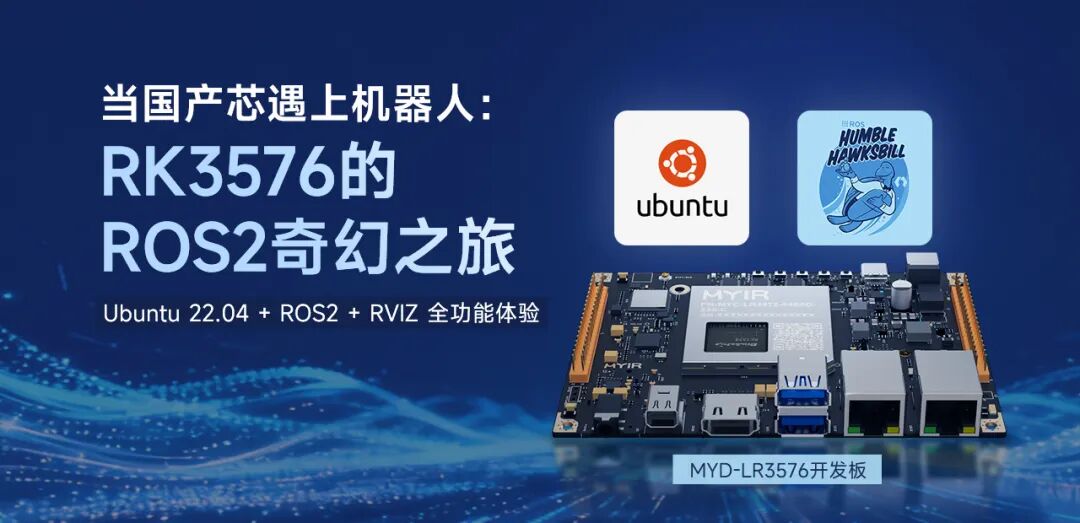
一、系统启动与基础性能展示
1.硬件平台简介
开发板:MYD-LR3576
存储:eMMC 64GB
内存:8GB LPDDR4
登录信息:root/123456或myir/123456
2.系统基本信息
版本:Ubuntu 22.04.5 LTS
启动速度:HDMI 3秒显示Logo,25秒进入桌面
3.资源占用实测
磁盘使用情况
:
Filesystem Size Used Avail Use% Mountedon/dev/root 57G 13G 42G 23% /
内存状态:
Mem: 7.7Gi total,760Mi used,6.4Gi free
CPU负载情况:
8核CPU在空闲状态下利用率接近0%,系统响应迅速。
4.桌面环境展示
默认搭载轻量级Xfce4桌面,简洁流畅。
5.系统功能介绍
功能 |
描述 |
支持情况 |
调试工具 |
Debug串口、adb、ssh |
完全支持 |
浏览器 |
支持GPU/VPU硬件加速 |
默认支持 |
网络连接 |
以太网、WiFi、蓝牙 |
桌面可控 |
多媒体 |
VPU硬解视频播放 |
流畅支持 |
AI能力 |
NPU推理,支持RKNN模型 |
默认支持 |
容器化 |
Docker引擎 |
开箱即用 |
二、ROS2核心功能测试
1.
环境验证
ROS_VERSION=2ROS_DISTRO=humbleROS_PYTHON_VERSION=3
确认运行ROS2 Humble长期支持版,生态完整。
2.通信测试
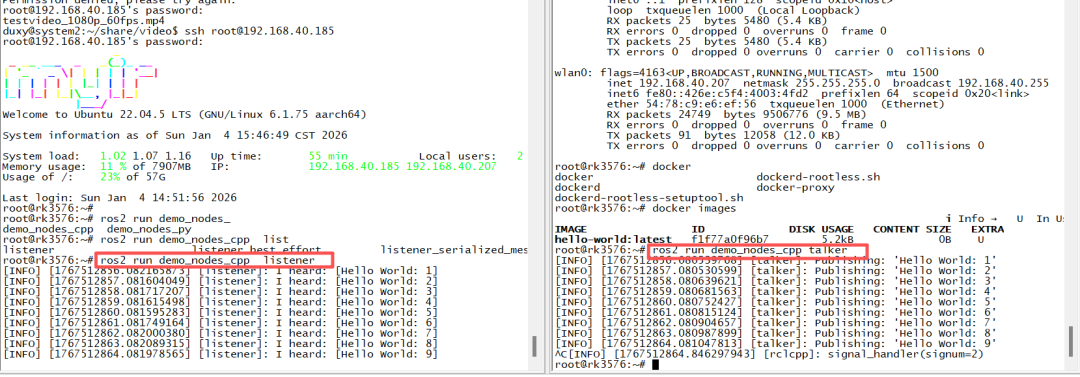
话题发布/订阅:C++与Python节点通信正常,跨终端交互流畅。
使用C++演示
左边窗口ssh登录,订阅模式; 右边窗口debug连接,话题发布
使用Python演示
3.性能表现
root@rk3576:~# ros2 topic hz /chatteraveragerate:1.001 min:0.999s max:0.999s std dev:0.00018s window:3averagerate:1.001 min:0.999s max:1.000s std dev:0.00021s window:5averagerate:1.001 min:0.999s max:1.000s std dev:0.00021s window:7averagerate:1.001 min:0.999s max:1.000s std dev:0.00027s window:9averagerate:1.001 min:0.999s max:1.000s std dev:0.00029s window:11averagerate:1.001 min:0.999s max:1.000s std dev:0.00029s window:13
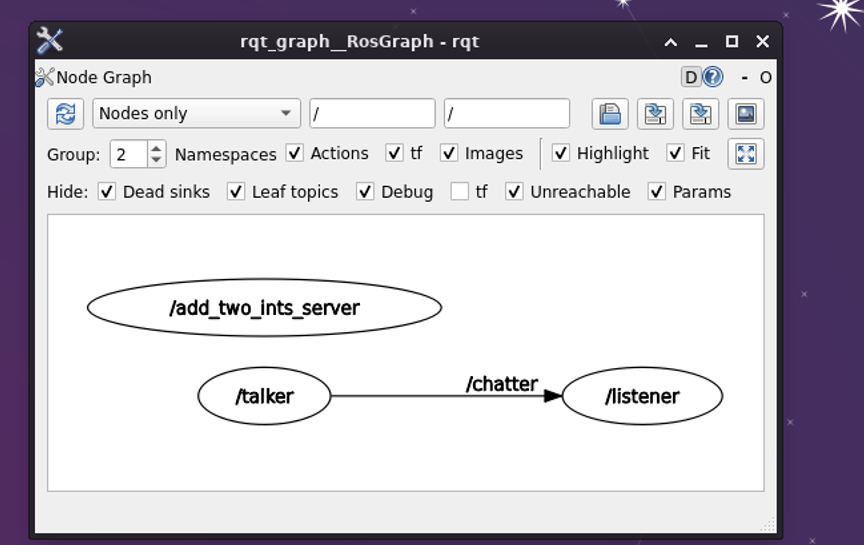
4.可视化工具
rqt_graph:清晰展示节点拓扑,系统架构一目了然。
5
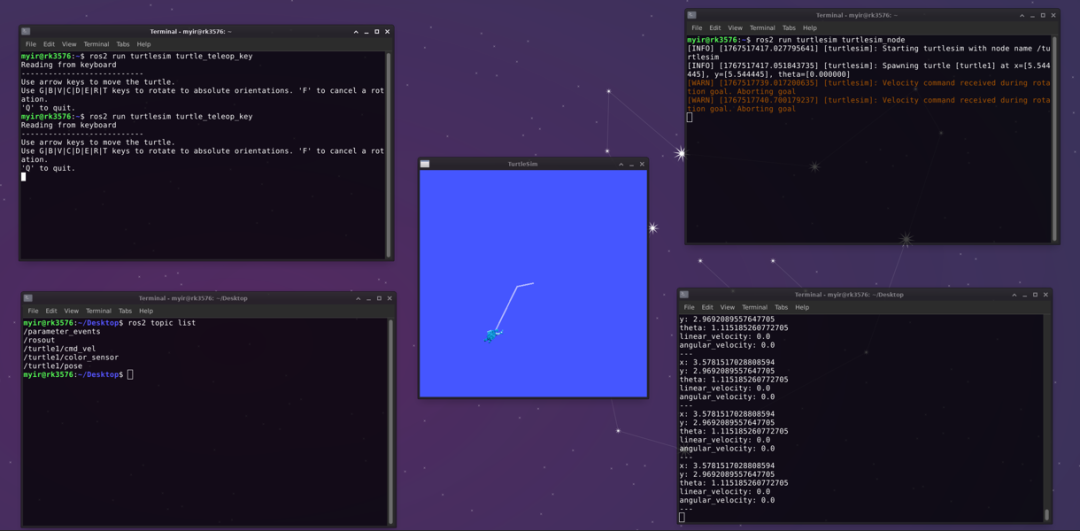
.小乌龟-Turtlesim经典演示
终端1启动”小乌龟”
ros2run turtlesim turtlesim_node
终端2开启键盘控制
ros2run turtlesim turtle_teleop_key
终端3开启查看活跃话题
ros2topic list
终端4查看乌龟实时位置
ros2 topicecho/turtle1/pose
三、RVIZ2三维可视化实战
1.启动与界面
启动命令
Ros2run rviz2 rviz2
界面
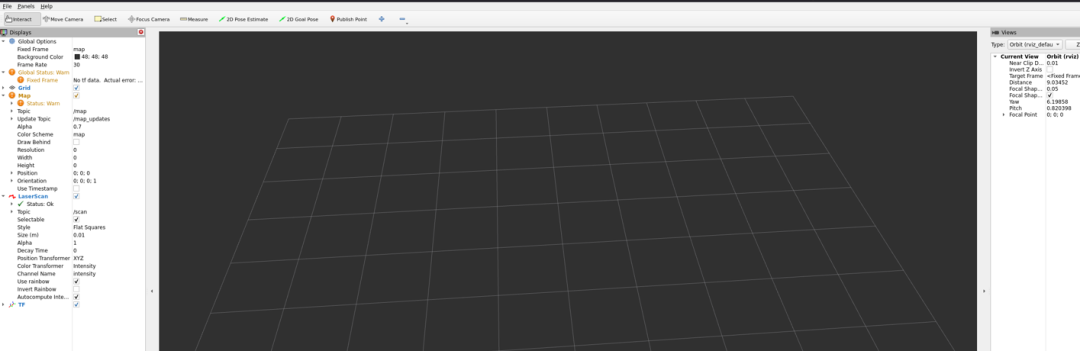
成功启动RVIZ2,界面加载完整,支持3D可视化交互。
2. 机器人模型加载
aptinstall ros-humble-urdf-tutorialros2launch urdf_tutorial display.launch.py model:=urdf/01-myfirst.urdf
3.性能实测
2K分辨率全屏:CPU占用约60%
GPU负载:36%@700MHz
渲染体验:操作流畅,视角切换无卡顿
四、总结与展望
RK3576平台完全具备运行完整ROS2生态的能力,性能满足:
机器人算法开发与调试
三维可视化与仿真
多传感器数据融合处理
教育实验与原型验证
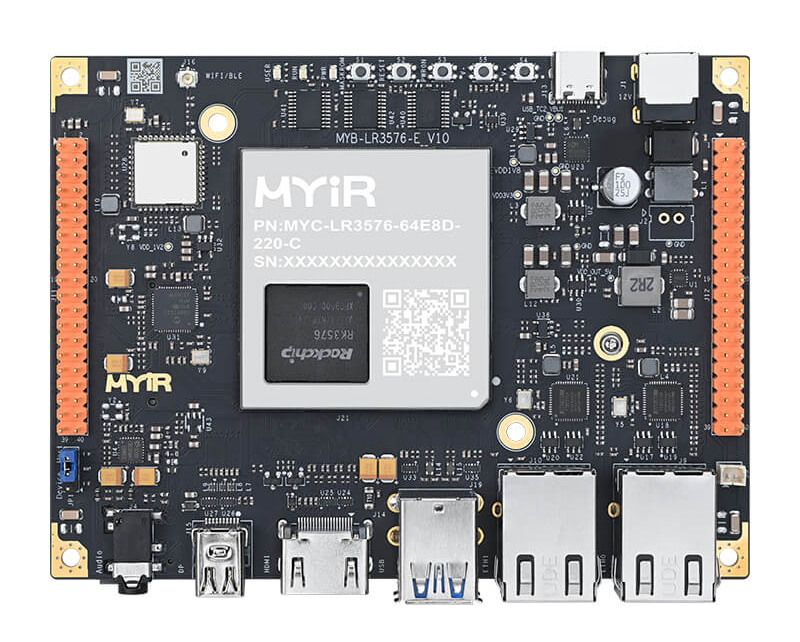
米尔基于RK3576开发板
核心优势
1. 国产化价值:全链路自主可控,助力机器人领域国产替代
2.成本优势:千元级开发板实现完整ROS2开发环境
3.功耗表现:典型场景功耗优于同性能x86平台
4.生态完整:Ubuntu+ROS2+丰富外设驱动
未来计划
进一步优化GPU驱动,提升3D渲染性能
集成SLAM、导航等实际机器人应用栈
推动在AGV、服务机器人等场景的落地应用
给开发者的建议
推荐场景:
高校机器人课程教学平台
机器人算法研究与原型验证
轻量级机器人产品开发
注意事项:
建议使用SSD或高速TF卡提升IO性能
复杂3D场景可适当降低渲染质量
多节点应用注意内存分配优化
 米尔电子最新“明星产品”速报

- 随机文章
- 热门文章
- 热评文章
- 流感进入高发季,吃消炎药管用吗?现在接种疫苗来得及吗?
- 选型手册:VS320N10AU N 沟道增强型功率 MOSFET 晶体管
- 安卓主板定制_MTK联发科安卓系统主板PCBA方案开发
- 高效搬运+灵活转向:AGV机器人,智能物流的极简解决方案!
- 端侧模型破解无网痛点时空壶新T1赋能元旦出海无忧行
- 电阻式直线位移传感器:工业测量的“精密之眼”
- 工业网络协议网关在危化品生产自动化中的关键作用:以ETHERNET/IP转EtherCAT为例
- 普源数字万用表使用说明书